Робототехника с трудом поддаётся миниатюризации, поскольку всё упирается в масштабирование двигателей и элементов питания. Выход может быть найден в биотехнологиях, когда движки создаются из живых тканей. Это одновременно питание и регенерация, с чем у техники всё если не безнадёжно, то плохо. Именно такую гибридную биомеханическую платформу с интересными перспективами создали инженеры MIT.
Содержание статьи
- 1 Мастерская локальных ИИ: салат картофельный с Qwen3.8
- 2 Выбираем лучшие игровые ноутбуки на российском рынке (вторая половина 2026 года)
- 3 Лучший процессор под DDR4 в 2026 году: AM4 против LGA 1700
- 4 Обзор HONOR Pad X9b Max: универсальный большой планшет с антибликовым экраном
- 5 Компьютер месяца, спецвыпуск: выбираем мини-ПК для работы и развлечений в эпоху дефицита чипов памяти
- 6 Топ-10 смартфонов до 20 тысяч рублей (2026 год)
- 7 Групповое тестирование 46 видеокарт в The Witcher 3: Wild Hunt — Remastered
- 8 Сравнительный тест камер флагманских смартфонов (2026): итоги
- 9 Гид по выбору складного смартфона в 2026 году
Мастерская локальных ИИ: салат картофельный с Qwen3.8
Выбираем лучшие игровые ноутбуки на российском рынке (вторая половина 2026 года)
Лучший процессор под DDR4 в 2026 году: AM4 против LGA 1700
Обзор HONOR Pad X9b Max: универсальный большой планшет с антибликовым экраном
Компьютер месяца, спецвыпуск: выбираем мини-ПК для работы и развлечений в эпоху дефицита чипов памяти
Топ-10 смартфонов до 20 тысяч рублей (2026 год)
Групповое тестирование 46 видеокарт в The Witcher 3: Wild Hunt — Remastered
Сравнительный тест камер флагманских смартфонов (2026): итоги
Гид по выбору складного смартфона в 2026 году
Источник изображения: MIT
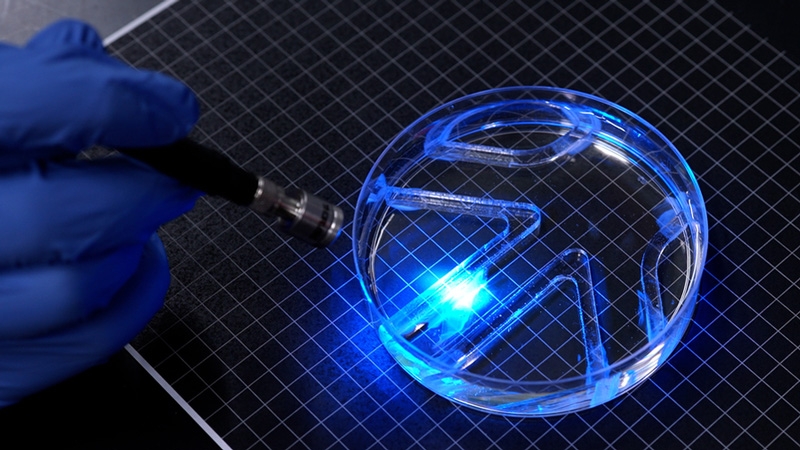
Если говорить предметно, то инженеры Массачусетского технологического института (MIT) разработали миниатюрного биогибридного робота, который плавает за счёт сокращений живых мышечных тканей (клеток), реагирующих на свет. Устройство представляет собой тонкую гибкую конструкцию с двумя плавниками, каждый из которых был покрыт тонким слоем выращенной в лаборатории скелетной мышечной ткани и мог действовать независимо от другого.
Во время эксперимента робот двигался по воде, менял направление движения и проходил простой подводный лабиринт. При максимальной скорости он за минуту преодолевал расстояние, примерно в четыре раза превышающее длину его корпуса. Это не бог весть что, но для неторопливого мониторинга водной среды этой скорости хватит с головой.
Основу экспериментальной конструкции составляет гидрогелевая плёнка длиной около 15 мм, шириной 7 мм и толщиной 0,5 мм. Для её изготовления исследователи использовали желатинметакрилат (GelMA) — материал, применяемый в медицинском наращивании живых тканей. На поверхности геля сформировали микроскопические канавки с квадратным профилем, которые помогали мышечным клеткам в процессе роста ориентироваться в одном направлении и объединяться в упорядоченные мышечные волокна.
Работа исследователей заключалась в подборе жёсткости геля и геометрии канавок, чтобы повысить силу сокращений мышечной ткани для продуктивной работы устройства плавниками и уменьшения деформации опорной пластинки. Своей целью учёные ставили проверить способность плавников работать при минимальной толщине искусственно выращенных мышц, чтобы сделать платформу как можно легче.
В итоге эффективная толщина мышечного слоя составила менее 15 мкм. По данным авторов, разработанная технология обеспечивает примерно в 20 раз более высокую эффективность преобразования объёма мышечной ткани в усилие по сравнению с трёхмерными мышечными структурами, использовавшимися в качестве приводов в предыдущих разработках. Речь идёт о выращивании объёмных скелетных мышц в лабораториях, подобным мышцам животным или даже людей. Для миниатюрных роботов это оказалось лишним — тонкие слои мышечных клеток вполне способны сокращаться и приводить роботов в движение.
В этой конкретной работе мышечные клетки были так генетически модифицированы, чтобы сокращаться под действием света с длиной волны 470 нм. Каждый плавник работает как независимый привод: поочерёдное освещение плавников заставляет платформу поворачивать, а одновременная стимуляция обоих заставляет их двигаться одновременно, проталкивая робота вперёд.
Изменяя частоту световых импульсов, исследователи могут регулировать характер сокращений и скорость движения. Перед сборкой робота мышечную ткань предварительно тренировали повторяющимися световыми импульсами: такая стимуляция укрепила искусственные мышцы и увеличила амплитуду сокращений примерно в четыре раза относительно нетренированной ткани. Во время испытаний исследователь вручную перемещал источник света над заполненной водой чашкой Петри, направляя робота по лабиринту. Об автономной работе платформы речь пока не идёт.
Как отмечено выше, предыдущие биогибридные роботы часто использовали объёмные мышечные ткани, для изготовления которых требовались миллионы клеток. Новый подход позволяет создавать тонкие мышечные слои, которые легче интегрировать в небольшие гибкие механизмы для мониторинга водной среды или работы в условиях, где железные роботы просто не смогут работать.
Было интересно?
Скажите об этом Google, чтобы чаще получать ссылки на наши новости про окружающая среда