Китайские инженеры построили робота с альтернативным источником питания — он лишён традиционного аккумулятора, вместо которого на его «подошвы» нанесена мембрана. Она выступает в качестве электрохимического генератора, вырабатывая электричество при контакте с поверхностью, по которой передвигается машина.
Содержание статьи
- 1 Мастерская локальных ИИ: салат картофельный с Qwen3.8
- 2 Компьютер месяца, спецвыпуск: выбираем мини-ПК для работы и развлечений в эпоху дефицита чипов памяти
- 3 Выбираем лучшие игровые ноутбуки на российском рынке (вторая половина 2026 года)
- 4 Сравнительный тест камер флагманских смартфонов (2026): итоги
- 5 Обзор HONOR Pad X9b Max: универсальный большой планшет с антибликовым экраном
- 6 Лучший процессор под DDR4 в 2026 году: AM4 против LGA 1700
Мастерская локальных ИИ: салат картофельный с Qwen3.8
Компьютер месяца, спецвыпуск: выбираем мини-ПК для работы и развлечений в эпоху дефицита чипов памяти
Выбираем лучшие игровые ноутбуки на российском рынке (вторая половина 2026 года)
Сравнительный тест камер флагманских смартфонов (2026): итоги
Обзор HONOR Pad X9b Max: универсальный большой планшет с антибликовым экраном
Лучший процессор под DDR4 в 2026 году: AM4 против LGA 1700
Источник изображения: eurekalert.org
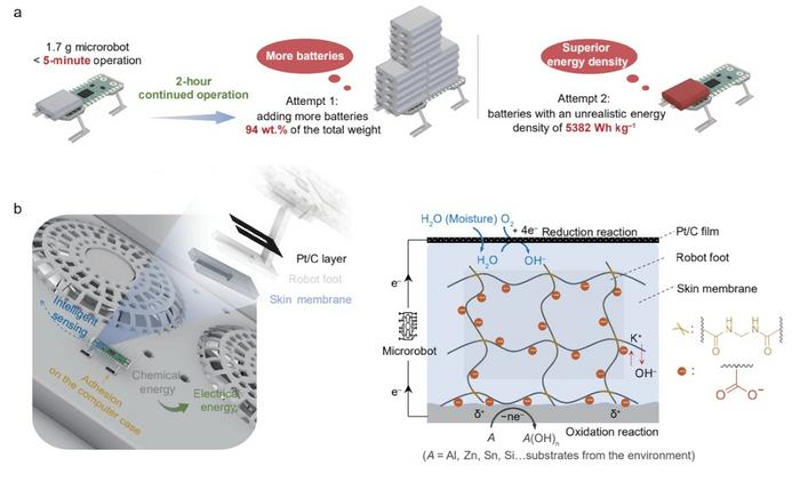
Миниатюрные роботы — машины, которые могут проникать сквозь завалы для поиска выживших после землетрясения или для осмотра узких щелей в ядерных реакторах, — способны оказаться полезными на практике, но для них остаётся актуальной проблема снабжения энергией. Традиционные коммерческие аккумуляторы слишком громоздки: робот массой 1,7 г вырабатывает ресурс примерно за две минуты, если батарея составляет 94 % его массы.
Альтернативу предложили инженеры Фуданьского университета (Китай). Они изготовили миниатюрного робота, почти лишённого бортовых накопителей энергии — источником питания для него служит поверхность, по которой он перемещается. На «подошвах» робота размещена мягкая мембрана толщиной с лист бумаги. Она с каждым шагом вырабатывает электричество в процессе движения машины по поверхностям из алюминия, цинка или кремния.
Слой полимерного геля толщиной всего 135 мкм учёные химически вырастили непосредственно на конечностях робота. При контакте с ногой робота металлическая поверхность отдаёт электроны, а мембрана поглощает из воздуха кислород и влагу, замыкая электрическую цепь. Энергия начинает поступать сразу при контакте и перестаёт вырабатываться, когда конечность отрывается от поверхности.
В ходе лабораторных испытаний напечатанный на 3D-принтере робот размером 6,7 × 5,7 см за 150 дней совершил более 10 000 шагов без падения напряжения. Преодолев рубеж в 1 млн шагов, он израсходовал всего около 2 г алюминия на контактной поверхности. Липкая структура гелевой мембраны помогла ему освоить перемещение и по наклонным металлическим поверхностям. Машина выдерживала перепады температур от -20 до +80 °C, а энергии хватило для питания бортового светодиода и модуля Bluetooth.
Ограничение системы заключается в том, что извлекать энергию получается не из всех поверхностей: пластик, стекло, почва и органические ткани для этого не подходят. Для стабильности работы инженеры установили суперконденсатор, который обеспечил буферизацию энергии в подобных мёртвых зонах. Кроме того, воздействие присутствующего в атмосфере углекислого газа и постоянная коррозия постепенно разрушают внутренний электролит, поэтому в полимерную мембрану приходится время от времени добавлять гидроксид калия, чтобы поддерживать работу генератора.
Было интересно?
Скажите об этом Google, чтобы чаще получать ссылки на наши новости про мир роботехники